産業用ロボットの故障検知におけるデータ確保の課題
生産ラインが連続稼働する製造現場では、産業用ロボットの故障が予期せぬライン停止につながり、大きなコスト損失や納期遅延を引き起こす可能性があります。しかし、産業用ロボットは作業内容や姿勢、移動方向によって正常データの分布が大きく変化するため、一つの境界で正常領域を定義することが困難です。さらに、減速機の摩耗やベアリングの損傷といった初期の故障兆候は外観から確認しにくく、実際の故障に至ってから初めて発見されるケースも多くありました。
動力学的関係と因果関係を学習する異常検知モデル
関節の角度・角速度・角加速度から正常状態のトルクを予測するTCNベースのPredictorを構築し、Euler-Lagrangeの動力学的関係を学習しました。実測トルクと予測トルクの差を異常スコアとして活用することで、物理的な関係の変化を早期に検知できるよう設計しました。
誤検知を抑え、初期劣化を高感度に検知
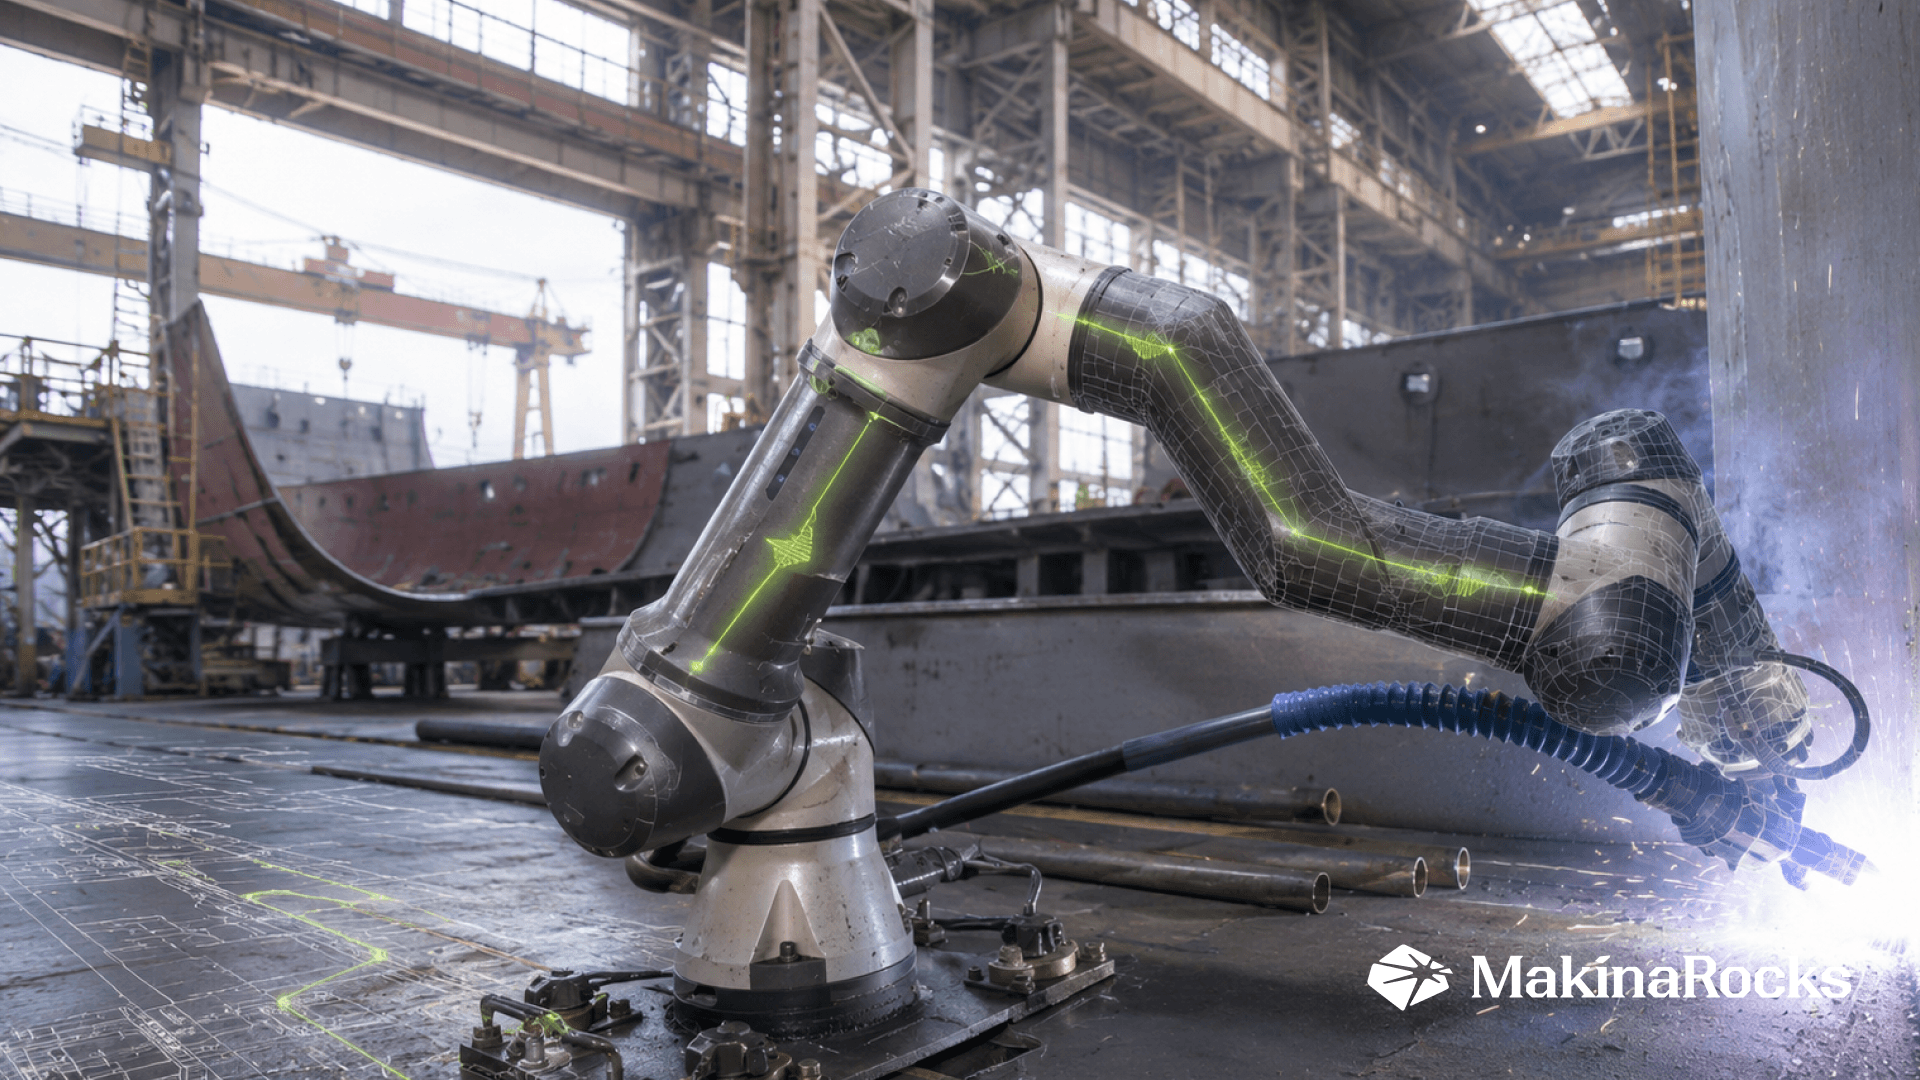
造船所の溶接ロボットに適用した結果、正常作業時には異常スコアが安定して推移する一方、故障を模擬した状況では異常スコアが急激に上昇することを確認しました。作業条件の変化による誤検知を抑えながら、設備の初期劣化の兆候を高感度に検知できることを検証しました。